工业自动化与智能控制解决方案在离散制造中的应用实践
离散制造的核心痛点在于多品种、小批量与快速换线之间的效率博弈。传统PLC控制架构下,一条装配线切换产品型号往往需要2-4小时的停机调试时间,设备综合效率(OEE)长期徘徊在65%左右。上海野梁科技在近三年服务长三角地区精密零部件、电子组装、医疗器械等行业的实践中发现,工业自动化与智能控制的深度融合,正在将这一局面从根本层面改写。
一、从刚性产线到可重构单元:控制架构的底层变化
离散制造区别于流程工业的本质特征是「工件在工位间流动」,这意味着控制系统的响应周期必须与物理节拍严格对齐。传统集中式PLC在大规模I/O点位下扫描周期容易突破20ms,难以支撑高速分拣或精密装配场景。
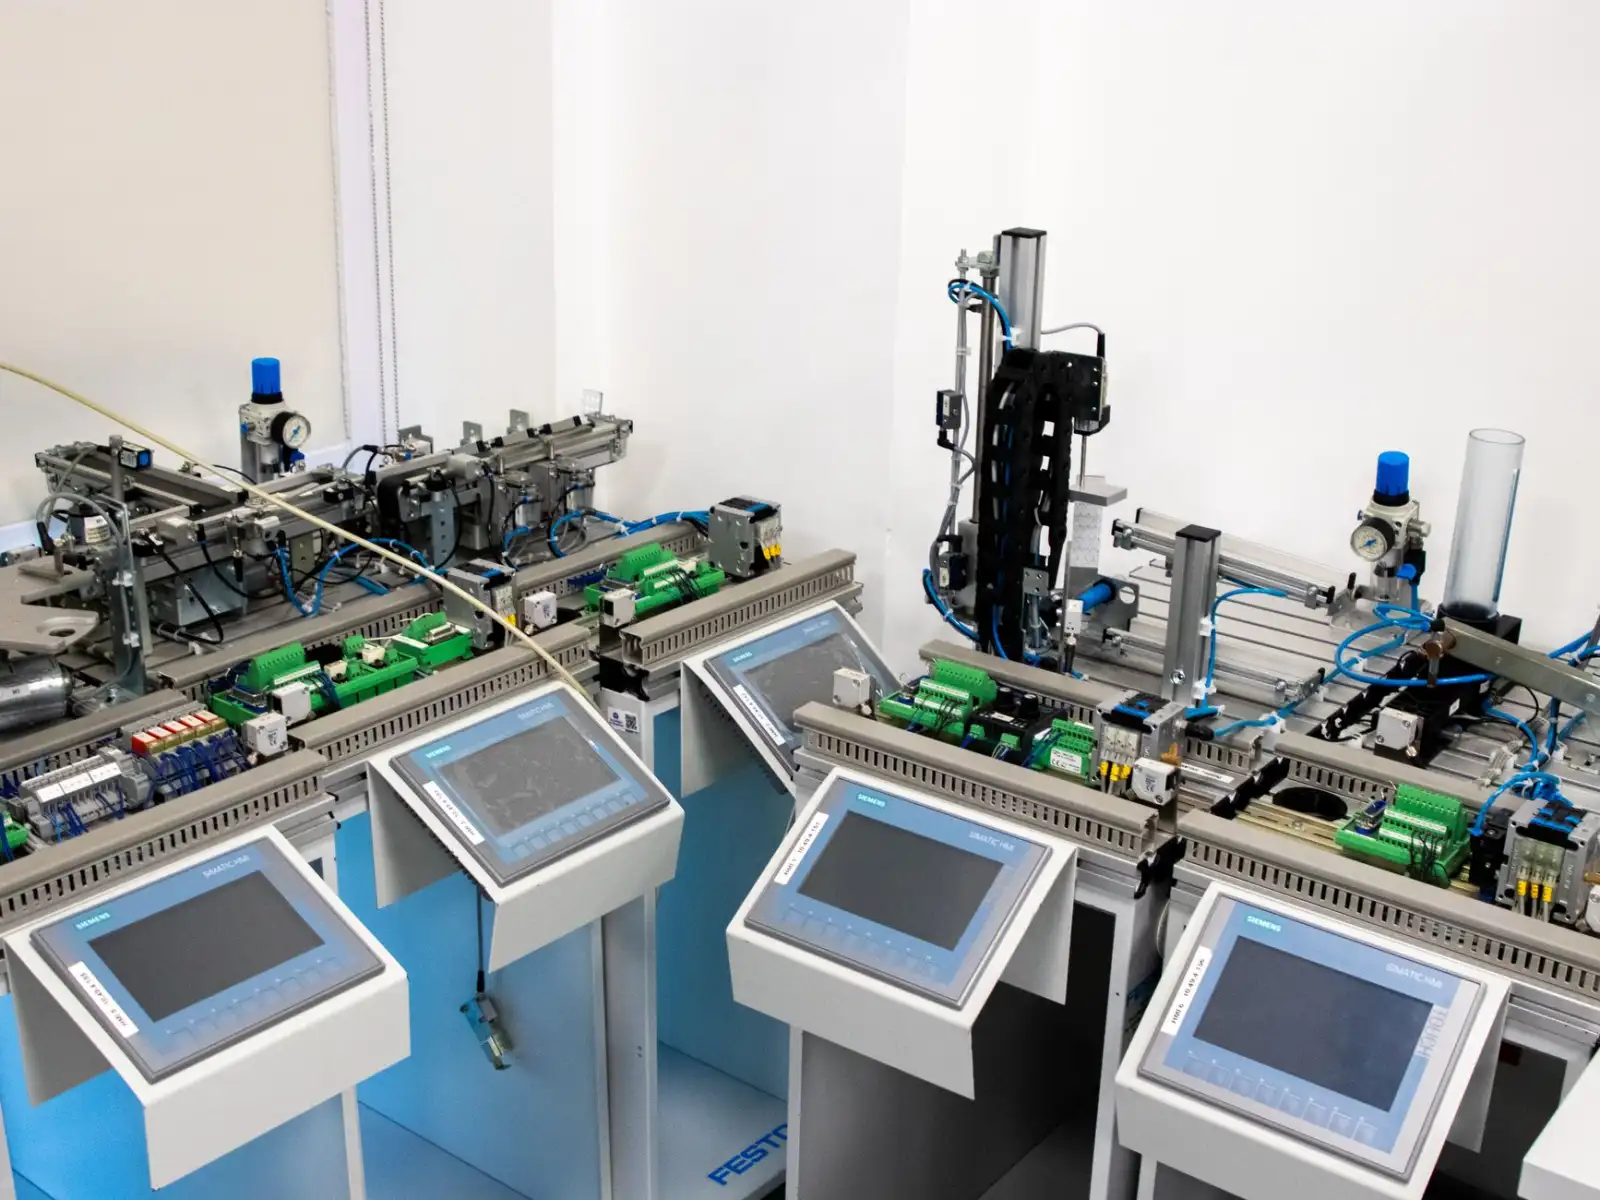
当前主流方案转向「边缘控制器+分布式I/O+实时工业以太网」的三层架构。以EtherCAT为例,其分布式时钟同步精度可达±100ns级别,使得多轴运动控制与视觉引导能在同一总线周期内完成协同。这为系统集成提供了底层确定性保障。
二、智能控制落地的三个关键技术支点
智能控制不是简单地在PLC上加一个算法模块,它需要以下条件同时成立:
- 状态感知层:通过振动、温度、电流等多模态传感器采集设备运行数据,采样率通常需达到10kHz以上才能捕捉到轴承早期故障特征频率。
- 边缘推理层:将轻量化模型(如TinyML或经剪枝的CNN)部署在控制器或工控机上,实现毫秒级异常判定,避免云端往返带来的延迟。
- 自适应执行层:控制参数根据实时工况动态调整,例如注塑机根据熔体黏度反馈自动修正保压曲线,或贴片机根据来料偏差实时补偿贴装坐标。
这三个支点构成了从「感知→决策→执行」的闭环,也是设备升级从单机改造走向产线级优化的分水岭。
三、一个典型场景:精密减速器装配线的改造实践
某客户原有半自动装配线生产7种型号的谐波减速器,换型依赖人工调整工装和手动输入参数,每次换型耗时约90分钟,且首件合格率仅82%。
改造方案采用「伺服压装+力位混合控制+视觉定位」的组合策略。核心动作包括:将压装力曲线与位移数据实时上传至边缘控制器,通过比对标准曲线判断压装质量;同时,视觉系统识别来料型号后自动调用对应工艺配方,伺服工装自动切换定位点。整个换型过程压缩至8分钟以内,首件合格率提升至97.3%。
这一案例中,工业自动化解决了执行精度问题,智能控制解决了参数自适应问题,而系统集成则确保了PLC、机器人、视觉、MES之间的数据贯通。
四、面向未来的两个趋势判断
趋势一:控制器的IT/OT融合加速。 新一代控制器已支持OPC UA over TSN,使得产线数据无需经过网关即可直达MES或云端,系统集成的层级正在扁平化。
趋势二:数字孪生从可视化走向可执行。 虚拟调试(Virtual Commissioning)已在汽车焊装线普及,离散制造中小批量场景正在跟进——在物理设备到位前完成控制逻辑验证,可将现场调试周期缩短40%以上。
对于计划进行设备升级的离散制造企业,建议优先评估产线换型频率与OEE损失分布,从瓶颈工位切入,以「单点智能+系统贯通」的路径逐步推进,而非追求一次性全线重构。